Peter Rigo
Vedúci tímu · elektronika & firmvér
Navrhol riadiacu dosku s dvoma ESP32-S3 a napísal firmvér auta. Jeho SOČ práca „Návrh automatizácie a riadenia modelu auta s pneumatickým pohonom“ skončila 4. na celoštátnom kole.
SPŠ techniky a dizajnu · Poprad
Sme študentský tím, ktorý navrhuje a stavia pretekárske autá poháňané stlačeným vzduchom. Bez paliva, bez elektromotora — s vlastnou doskou plošných spojov, vlastným firmvérom a 3D tlačeným podvozkom.
01 — Tím
Sme mechatronici zo Strednej priemyselnej školy techniky a dizajnu v Poprade. Názov FLUJD vychádza z anglického fluid — tekutina, prúdenie. Presne to, čím naše auto žije.
Vedúci tímu · elektronika & firmvér
Navrhol riadiacu dosku s dvoma ESP32-S3 a napísal firmvér auta. Jeho SOČ práca „Návrh automatizácie a riadenia modelu auta s pneumatickým pohonom“ skončila 4. na celoštátnom kole.
Konštrukcia
Mechanika a podvozok. S prácou „Návrh modelu auta s pneumatickým pohonom“ získal 3. miesto na krajskej prehliadke SOČ v Prešove.
Konštrukcia · prezentácia
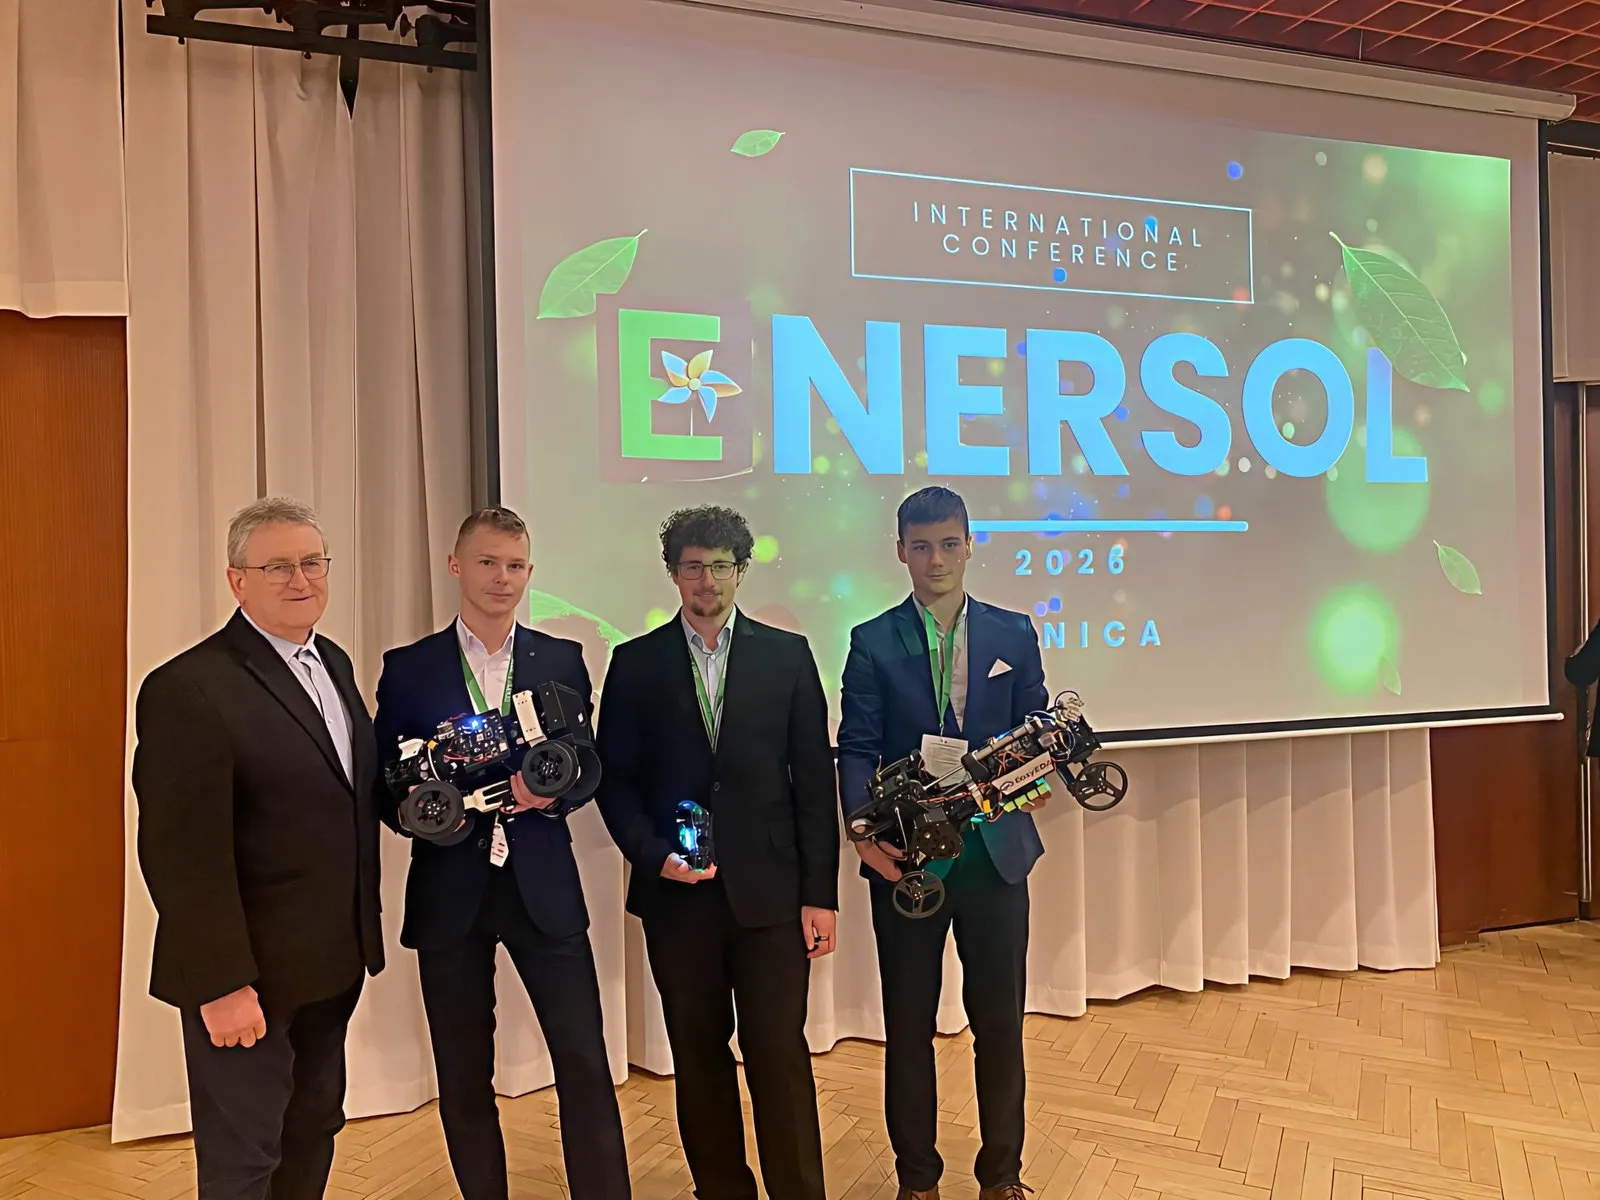
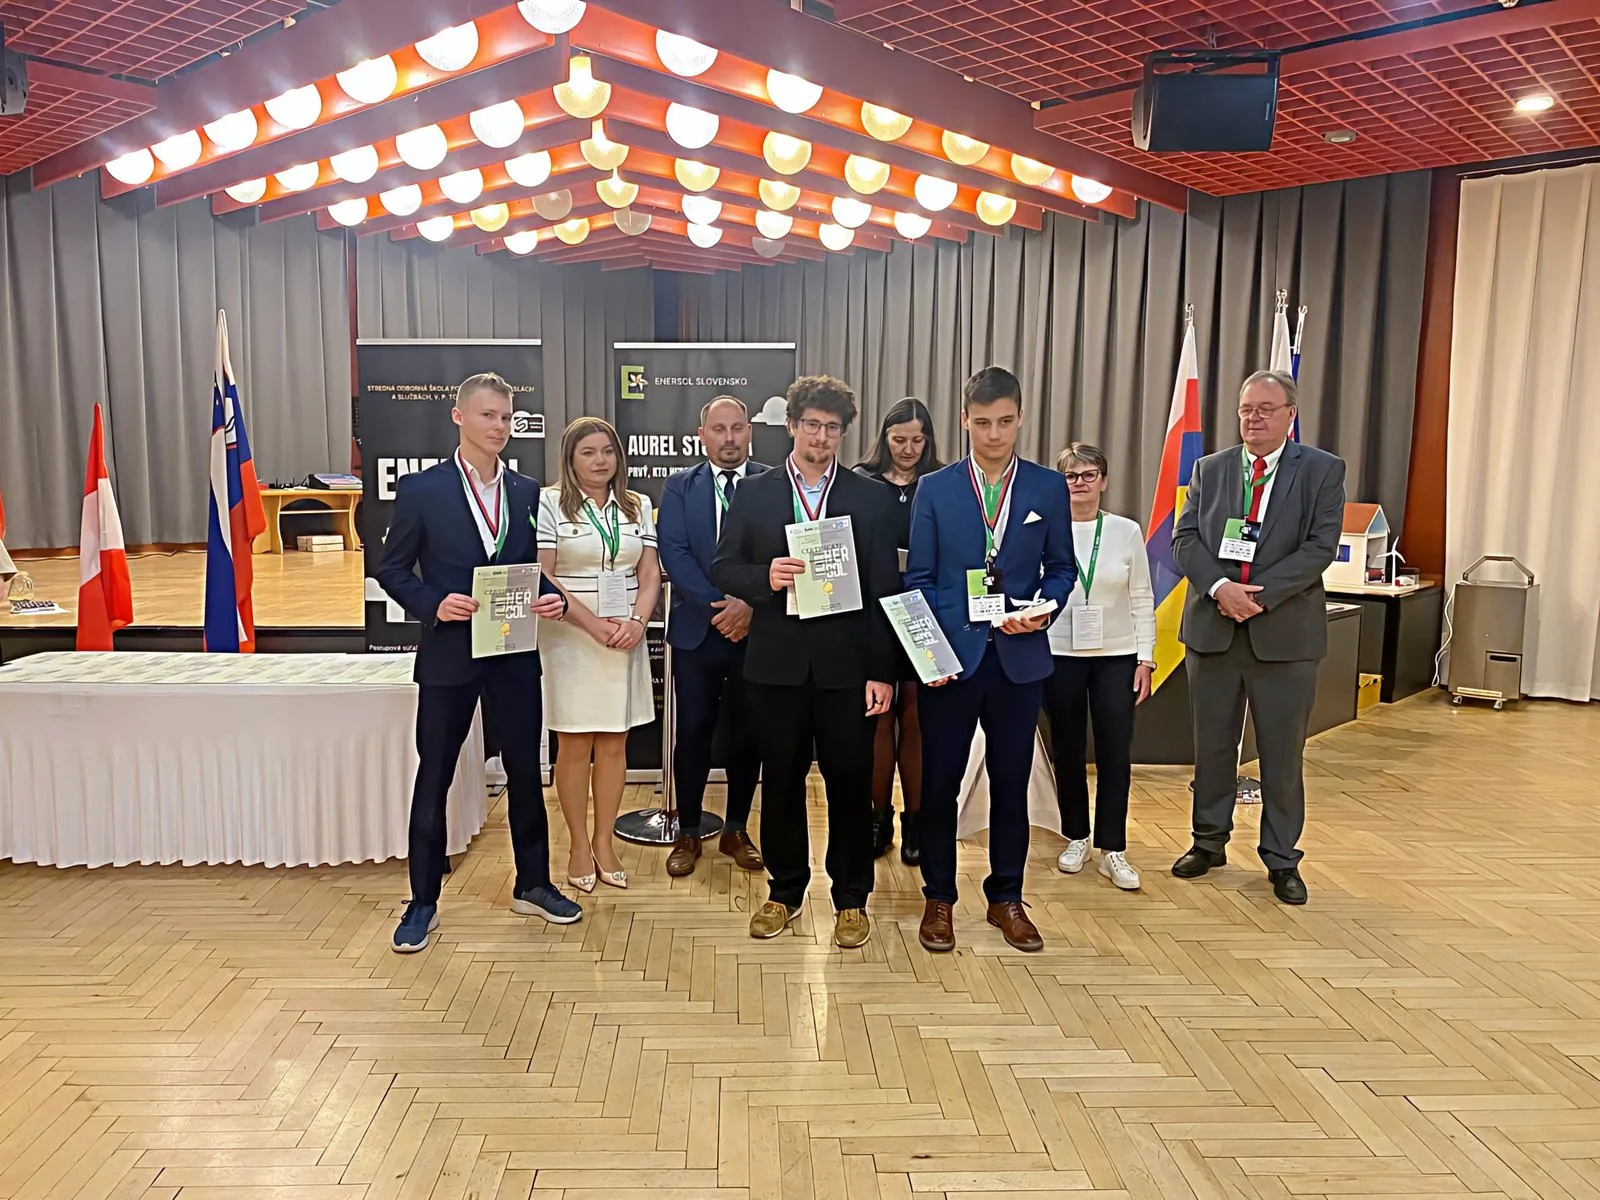
Projekt „Stlačený vzduch ako zdroj pohonu pneumotora“ odprezentoval na celoštátnom kole ENERSOL SK, kde tím obsadil 2. miesto.
Konštrukcia
Súčasť zostavy, s ktorou tím FLUJD postúpil do finále Pneuracer na VUT v Brne a obsadil tam 4. miesto.
02 — Projekt
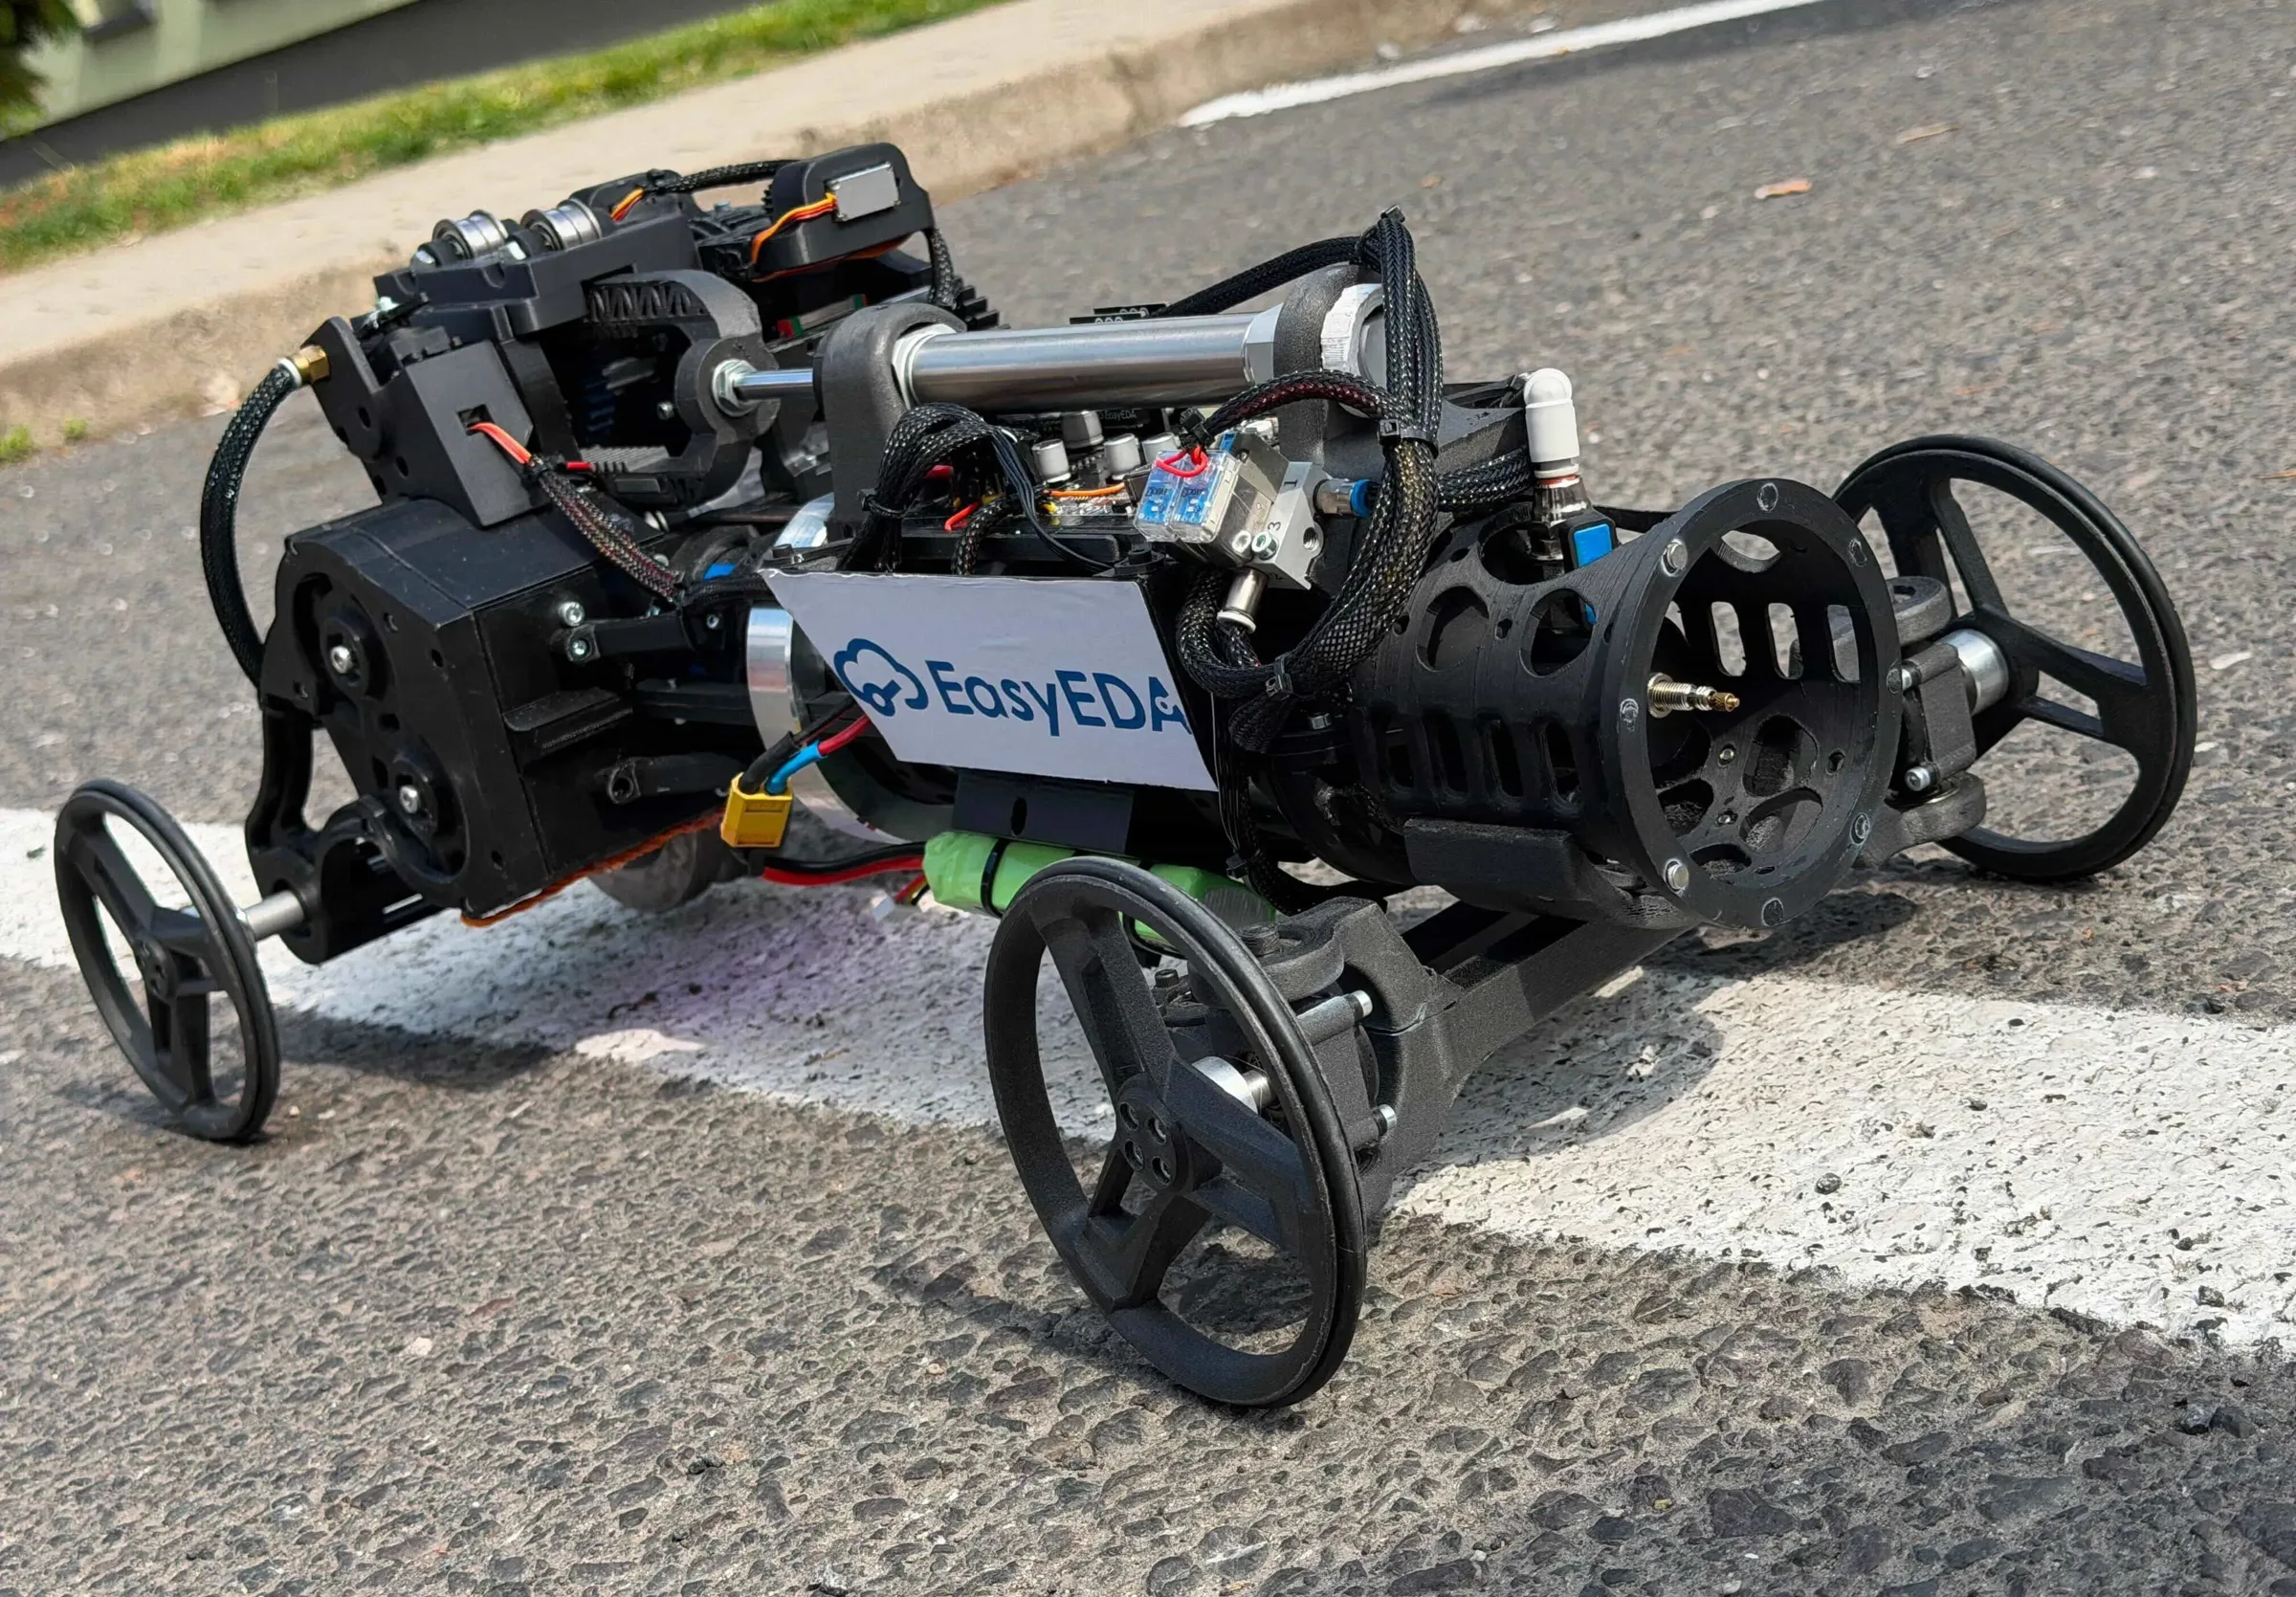
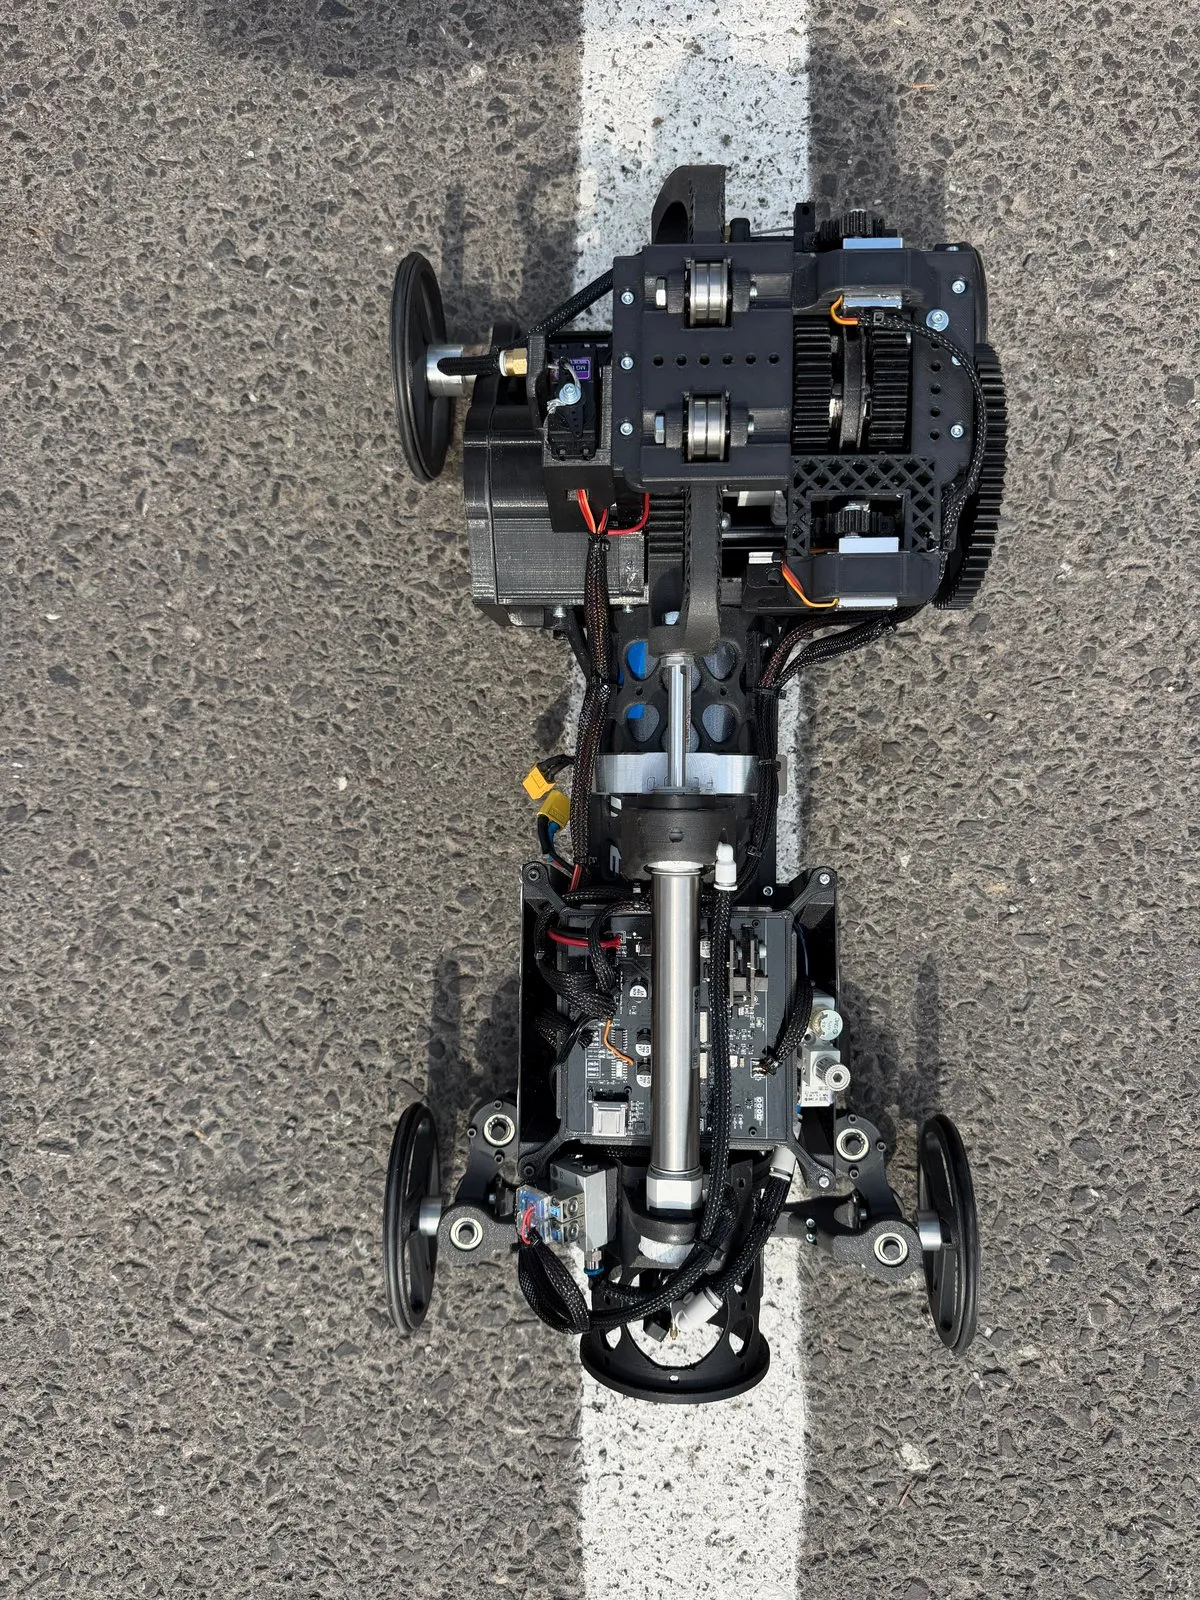
Model pretekárskeho auta, ktoré poháňa výhradne stlačený vzduch. Postavili sme ho pre súťaž Pneuracer Fakulty strojního inženýrství VUT v Brne. Súťaž trvá celý školský rok: návrh v CAD-e, návrh elektronického riadenia pneumatického pohonu, objednávka komponentov a nakoniec finálové jazdy v Brne.
03 — Technika
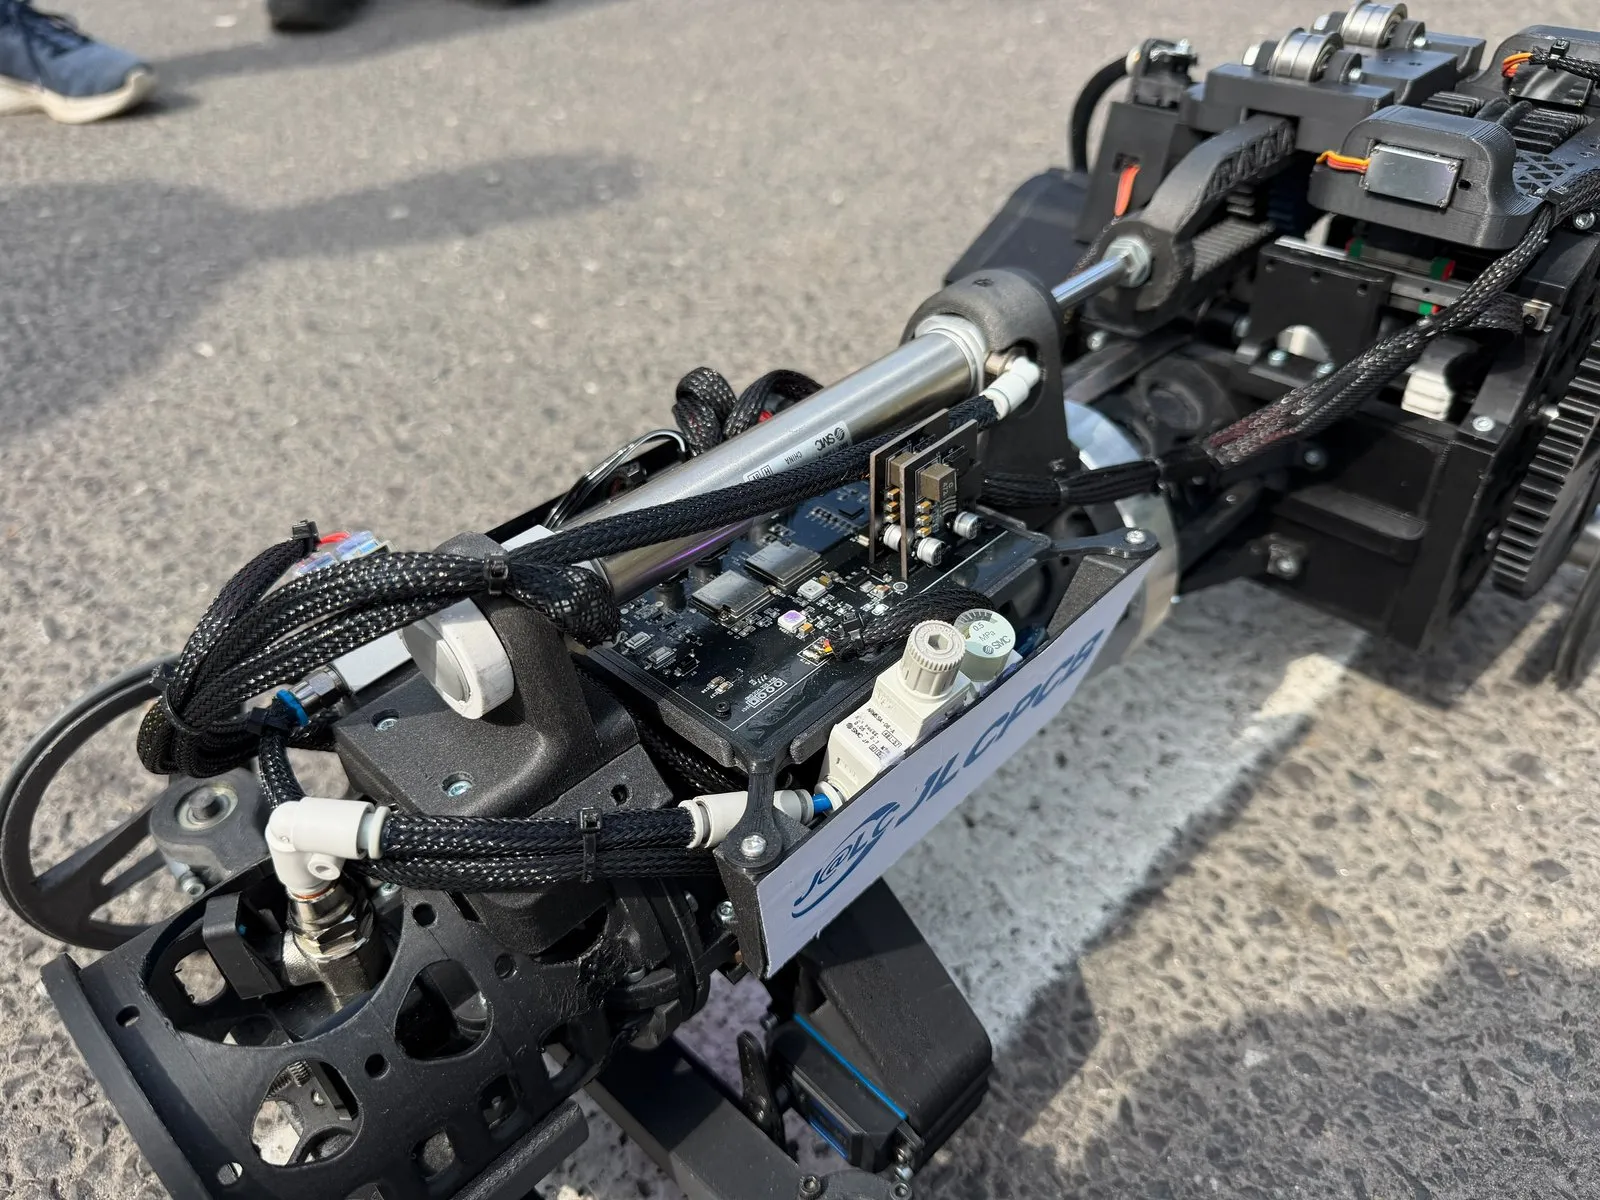
Dva čipy ESP32-S3 si delia prácu. Master počúva vysielačku a stráži bezpečnosť, slave spína ventily a radí prevody. Komunikujú po UART-e rýchlosťou 921 600 baudov.
Enkodér AS5600 meria uhlovú rýchlosť kolesa. P-regulátor ju porovná s cieľom a upraví pauzu medzi spínaním ventilov — auto si drží rýchlosť samo.
float error = target - angular_speed; // °/s
float adj   = AUTO_KP * error;       // KP = 0.04
delay -= constrain(adj, -MAX_ADJ, MAX_ADJ);Pneumatické servo prepína prevodovku podľa otáčok. Hysterézia 250 ms bráni tomu, aby auto „naháňalo“ prevod tam a späť.
| ≥ 1600 °/s | 3. prevod |
| < 1400 °/s | 1. prevod |
| medzi | neutrál |
IMU na masteri sleduje náklon a pri prevrátení vypne pohon. Stav auta ukazuje pás 29 LED diód — pri štarte s animáciou v štýle Knight Rider.
Chýbajúce elektrolytické kondenzátory pri servách nám odpálili eFuse. Do ďalšej revízie DPS ide RC snubber na solenoidy, buffer 74HC125 pre servá a viac debug pinov.
04 — Úspechy
2. miesto Peter (elektrotechnika a mechatronika) aj Matej (strojárstvo) — obaja postúpili do krajského kola.
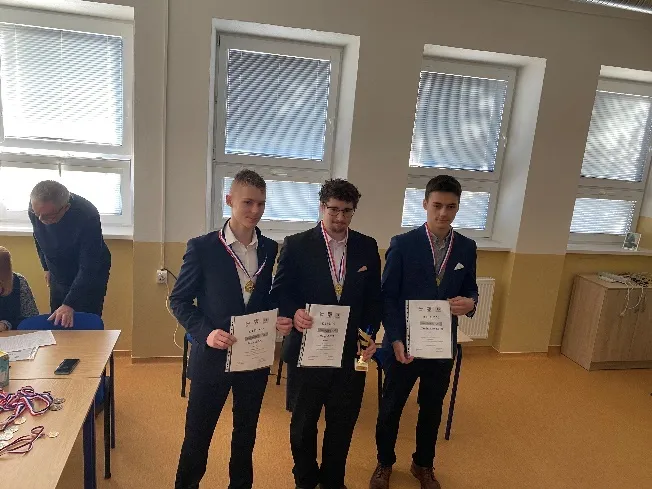
1. miesto v kategórii K2 a absolútni víťazi krajského kola s prácou „Stlačený vzduch ako zdroj pohonu pneumotora“.
2. miesto s prácou „Vzduch ako alternatívna náhrada paliva“ v celoslovenskej konkurencii.
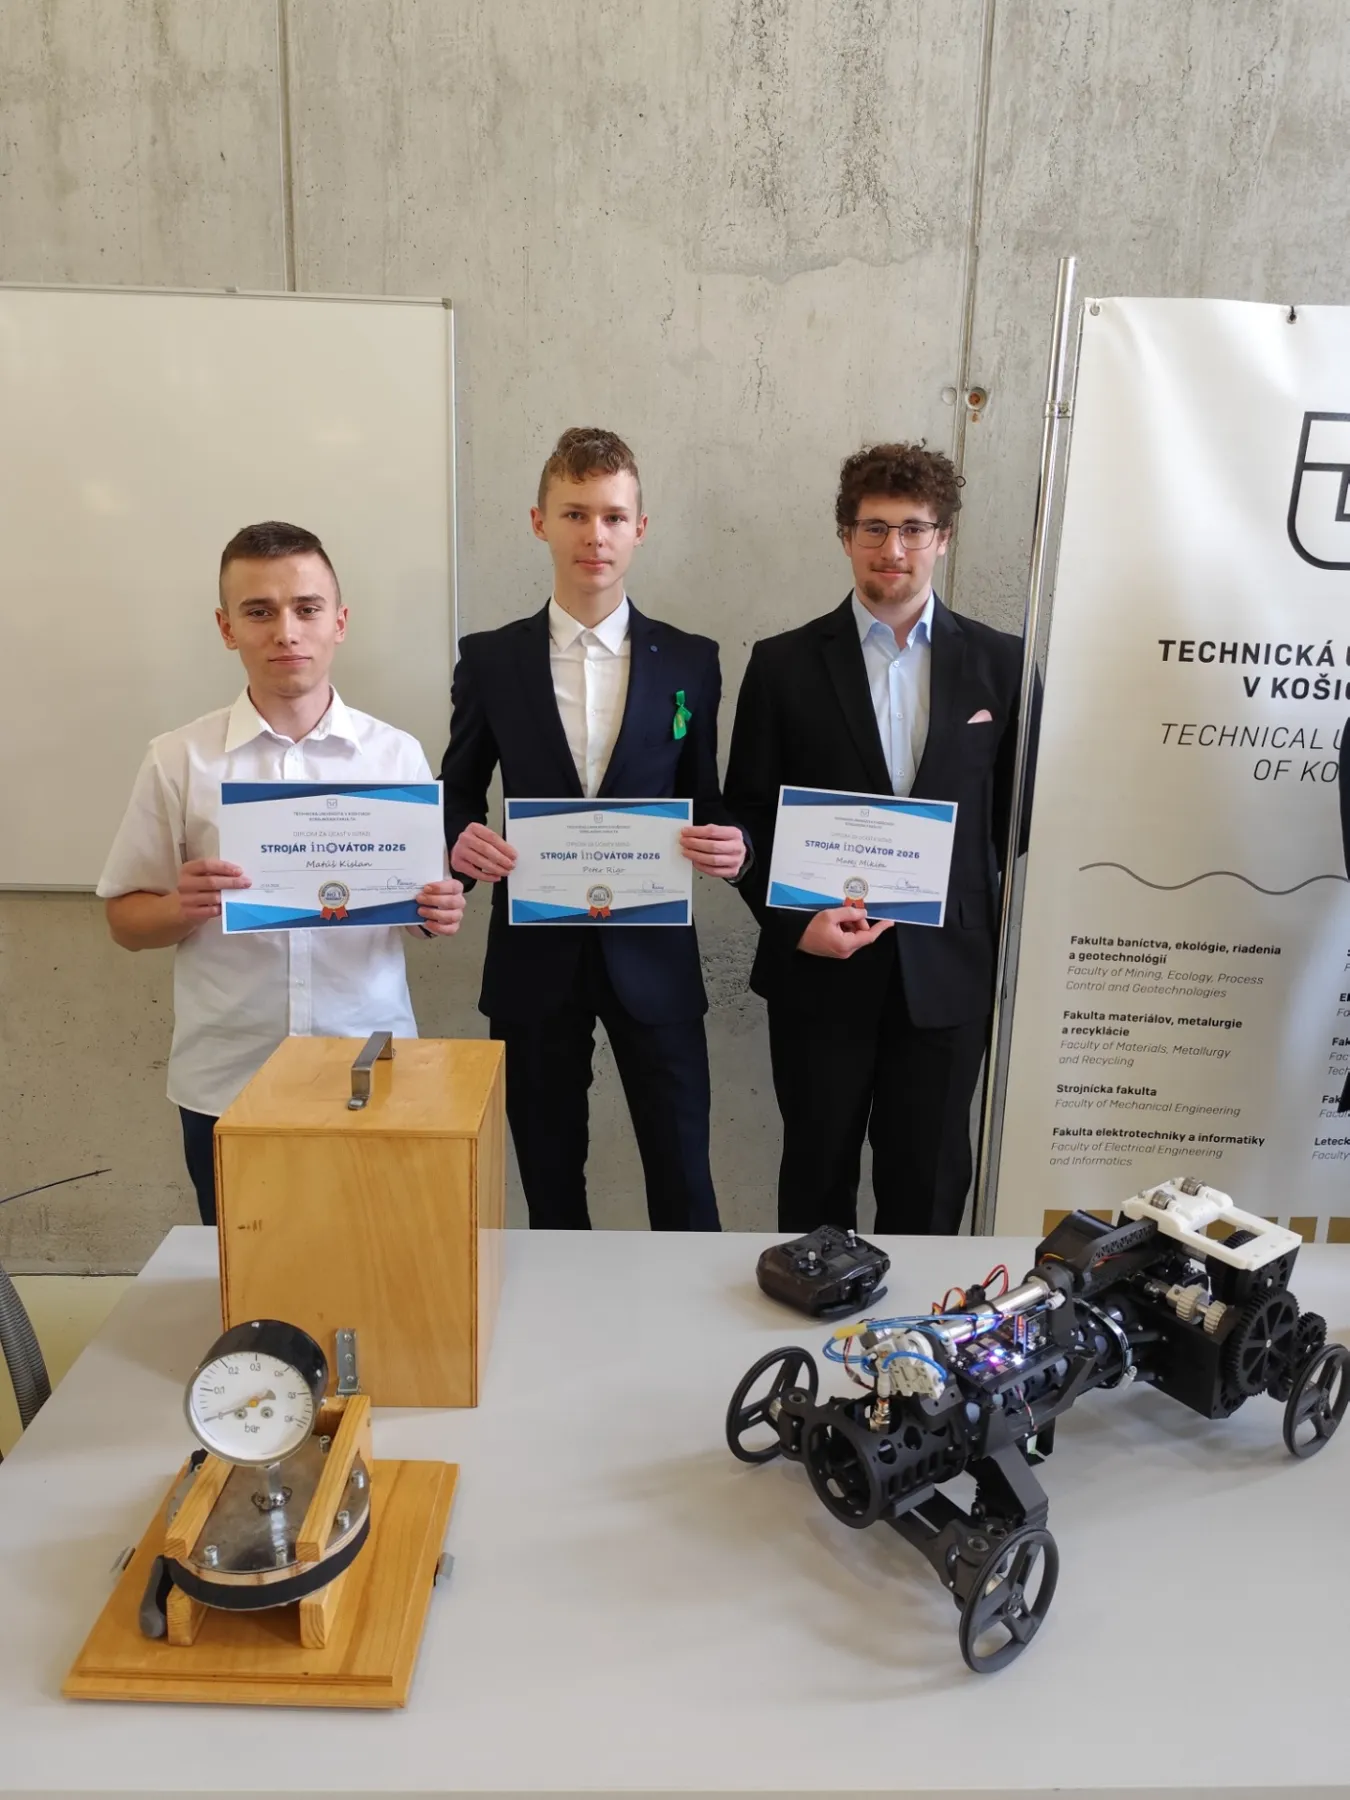
2. miesto Peter Rigo, 3. miesto Matej Mikita. Peter postúpil na celoštátne kolo.
2. miesto v tvorivej kategórii, prezentoval Tomáš Frankovský. Postup na medzinárodnú konferenciu.
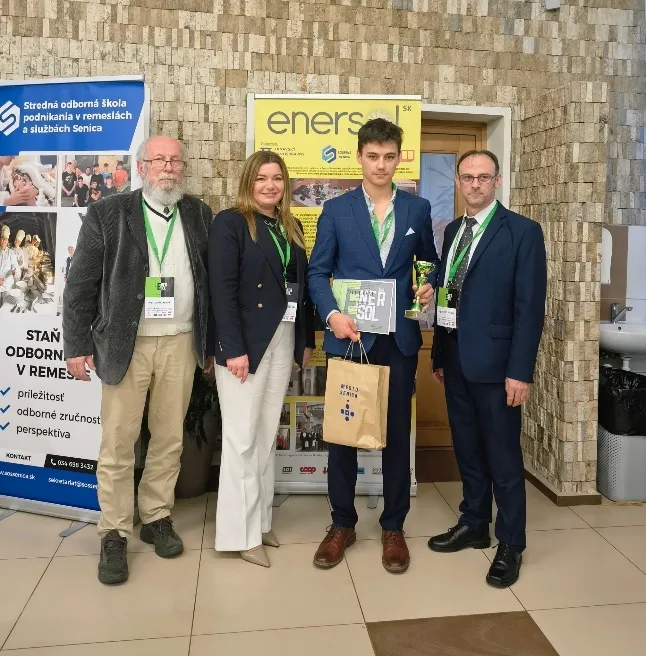
Prezentácia v angličtine pred medzinárodnou porotou (SK, CZ, AT, SI). Naša práca patrila medzi 9 ocenených z 26.
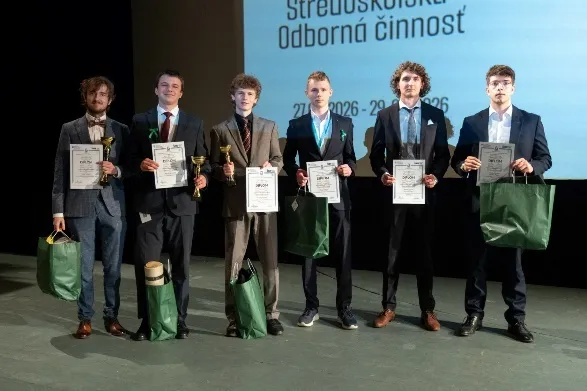
4. miesto pre Petra Riga v odbore Elektrotechnika, hardvér, mechatronika.
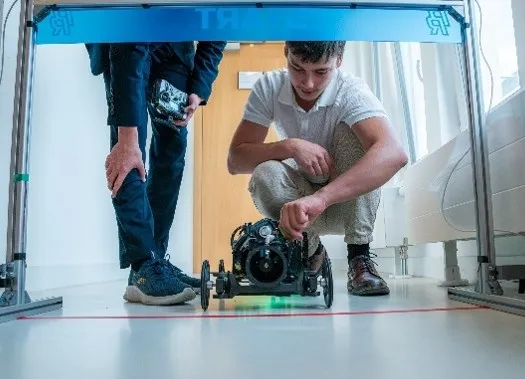
4. miesto. Z 42 prihlásených tímov sa do finále dostalo 15 — a FLUJD medzi nimi skončil štvrtý.
05 — Projekty
Popri aute sme na ENERSOL predstavili model koľajového vozíka pre banský alebo skladový priemysel. Rovnaký princíp — žiadne emisie, energia zo stlačeného vzduchu.
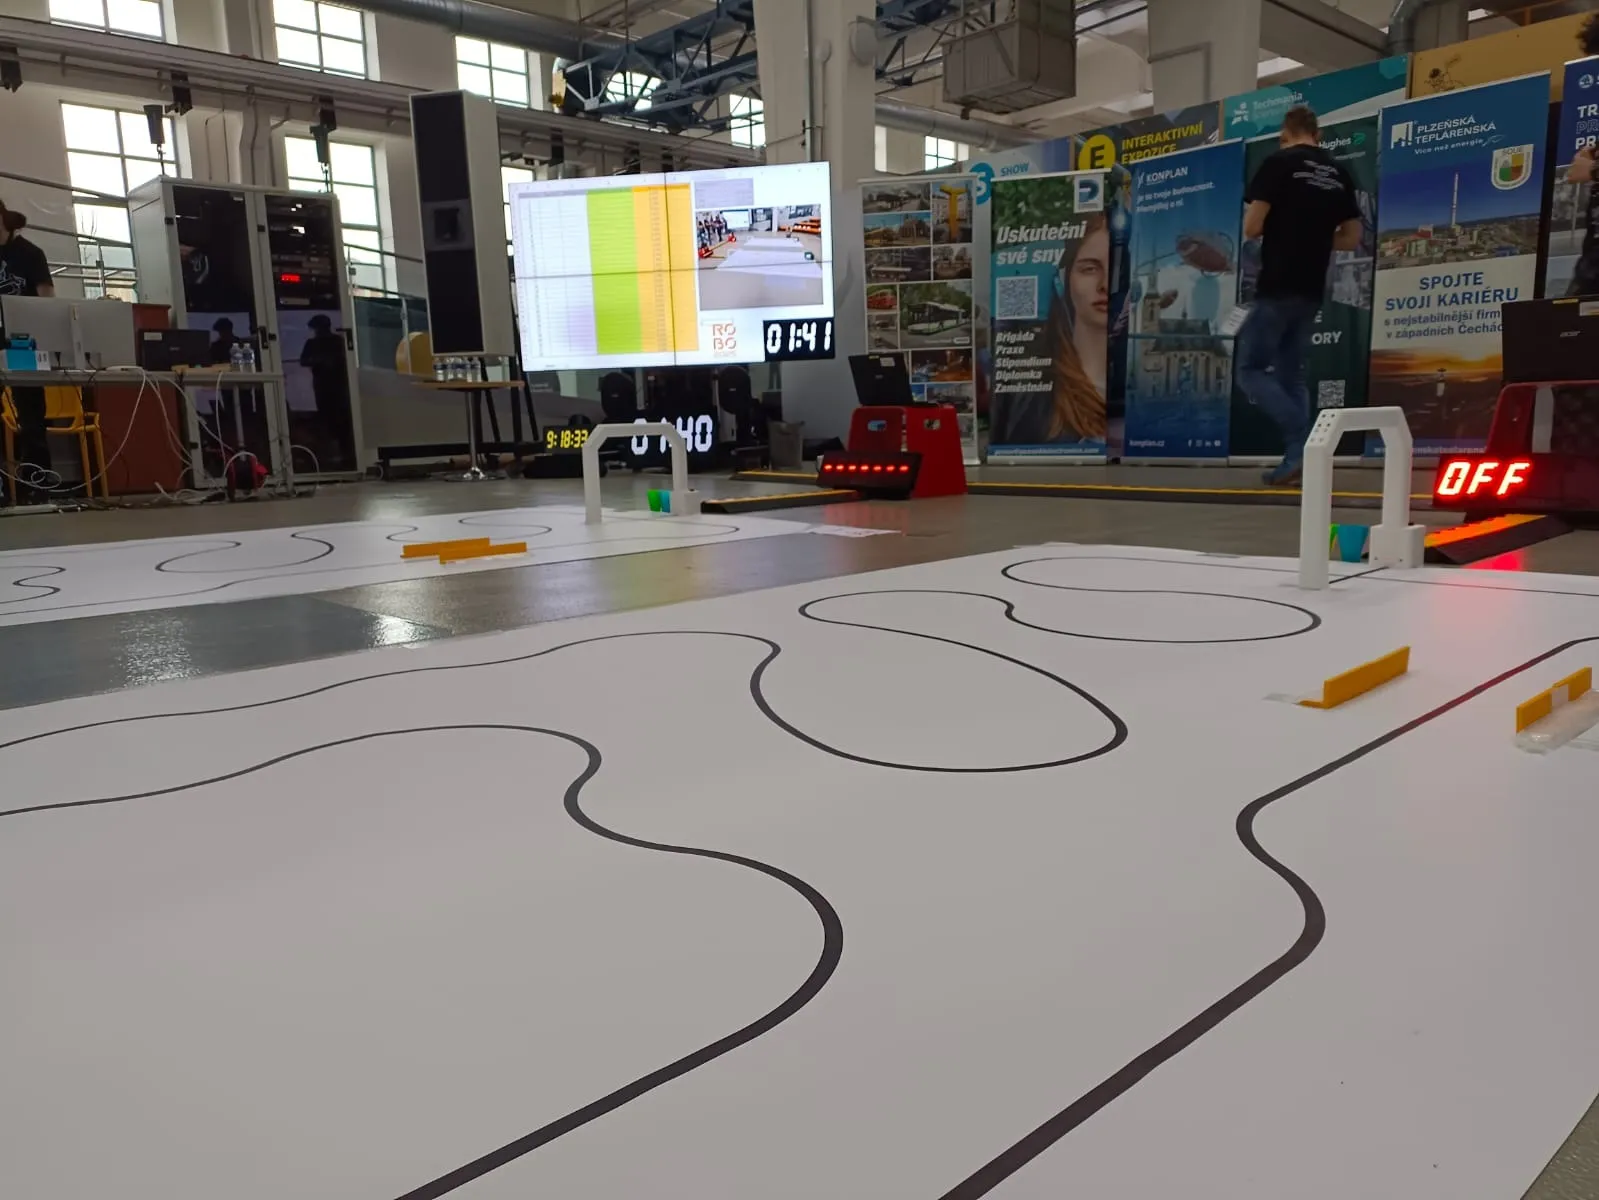
Autonómne vozidlo, ktoré sleduje čiaru pomocou reflexných senzorov QTR. Peter a Matej súťažili na medzinárodnej súťaži RoboVehicle 2025 v Plzni, každý v inom tíme.
Kód na GitHube →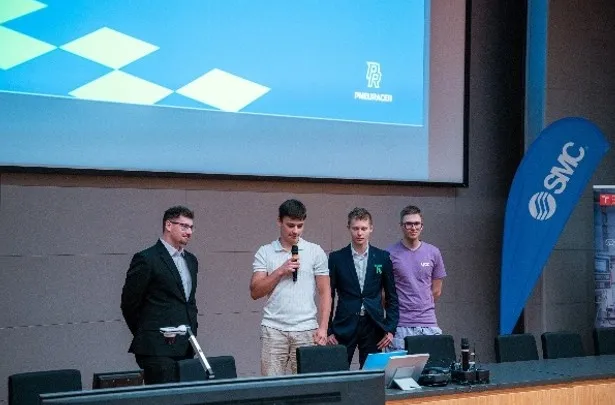
Náš prvý pneumatický pretekár s Raspberry Pi 3B. Matej pomáhal s konštrukciou, Peter programoval. V Brne skončil 10., do kopca 2. — a celý rok sme vedeli, čo urobiť lepšie.
Kód na GitHube →06 — Galéria
07 — Partneri
Ďakujeme aj nášmu učiteľovi Ing. Milanovi Hanzelimu, ktorý nás celou sezónou odborne viedol.
08 — Kontakt
Hľadáme partnerov na ďalšiu sezónu — súčiastky, výroba DPS, pneumatika alebo doprava na súťaže. Ozvi sa.